登录 / 注册
免费使用
选购合适的版本
构建数字孪生新世界
J3D数字孪生开发平台
RBI商业智能开发平台
模型资源
场景素材
空间&流量
立即查看
首页 > 资讯动态 > AI 智能巡检机器人:化工园区的自动巡检与气体泄露监测实践

AI 智能巡检机器人:化工园区的自动巡检与气体泄露监测实践

日期:2026-10-13
字号
分享

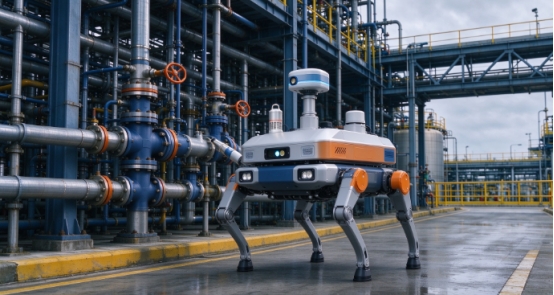
在化工园区、炼油装置区和危险品仓库这类环境中,巡检工作长期面临人手紧张、作业强度大、安全隐患多的现实问题。AI 智能巡检机器人近年来逐步进入这些现场,用机器替代一部分重复性巡检任务。其中,采用四足形态的机型,凭借自身对复杂地形的适应能力,在楼梯、坡道、管廊架和狭窄通道等场景中表现出明显的实用价值,正成为自动巡检体系建设中常见的设备选项。

四足机器人之所以受到重视,在于它的运动方式贴近生物步态,能够在台阶、湿滑地面、碎石区域和倾斜坡面上保持稳定行走。化工厂区往往设备密集,巡检人员需要在不同标高、不同楼层的设备之间反复往返,传统轮式设备在遇到台阶时会陷入停滞。四足结构则能逐级跨越,把巡检覆盖范围从平坦路面扩展到立体空间。配合机体上安装的各类传感装置,这类机器人可以在行走过程中同步完成现场数据的采集,减少额外的人力投入。

AI 智能巡检机器人:化工园区的自动巡检与气体泄露监测实践

气体泄露监测是四足巡检机器人在化工场景中承担的一项核心任务。装置区内的阀门、法兰、管线接口和储罐附件,是介质泄漏的高发部位。机器人搭载的气体检测模块,能够在巡检路线上对甲烷、氨气、一氧化碳、硫化氢等常见介质做连续采样,并把浓度读数实时上传到后台。一旦数值超过预设阈值,系统会立即生成预警信息,提示现场人员尽快核实。这种基于定时定点路线的自动巡检方式,让原本依赖人工逐一排查的流程,变成由机器人按班次连续执行的固定动作,监测频次因此得到提高。

自动巡检的意义不仅在于替代体力劳动,更在于让巡检过程可记录、可回溯。机器人每次出发前,后台根据当班任务生成运行路线;机器人在行走途中自动记录经过点位、停留时长和采样结果,形成完整的巡检档案。这些档案在后续的设备维护、隐患排查和运行分析中都能作为参考依据,帮助管理方掌握现场的真实状态。相比人工凭经验抽查,自动化路线的覆盖面更稳定,漏检的可能性随之下降。

在应用层面,四足巡检机器人还承担着辅助处置的职责。当气体监测在某一区域连续出现异常读数时,机器人可以贴近可疑位置再次采样,缩小排查范围;部分机型还能携带照明与对讲模块,在夜间或能见度较低的情况下为进入现场的人员提供支持。机器人传回的画面与数据会被集中保存,值班人员可以回放一段时间内的记录,判断异常是偶发波动还是持续泄漏,从而决定是否需要安排停机检修。

当然,四足巡检机器人的引入并非一蹴而就。现场需要提前完成点位标定、通信覆盖和后台系统的对接,机器人也要经过一段试用期来适应不同季节和不同工况。在前期投入和长期运维之间,使用方需要结合自身装置规模作出安排。捷瑞数字可提供配套的数据可视化平台,把机器人采集的现场传感信息、巡检影像统一汇总,方便管理人员查阅巡检台账,支撑现场安全管理工作。总体来看,把四足形态与气体泄露监测、自动巡检结合起来,是一条能够实际降低巡检强度、提升响应速度的可行路径,也是 AI 智能巡检机器人走向化工现场的典型应用方式。

开启你的数字孪生应用之旅