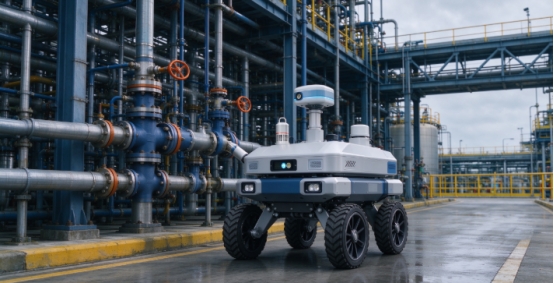
在大型制造车间、物流仓库和数据中心,设备的连续运行与环境的持续监测直接关系到生产的稳定。以往这类场所的巡检,多依靠人员定时定点走动完成,工作内容重复、记录分散,遇到突发情况时反应速度也难以保证。AI 智能巡检机器人以轮式形态进入这些室内空间后,把部分巡检工作转为自动化执行,其中路径规划与巡检报警两项能力,构成了它在工厂场景中发挥作用的基础。
轮式机器人的优势在于行驶平稳、能耗适中、维护成本相对可控。车间地面大多经过硬化处理,通道笔直、转弯半径固定,这类环境正好适合轮式结构发挥效率。机器人在平整路面上移动速度快,单次充电后的覆盖距离较长,可以按照班次安排连续执行多轮巡检任务。与需要在台阶和坡道间反复攀爬的四足机型不同,轮式设备更擅长在单层平面、开阔走道和固定作业区之间往返,适合承担大范围的常规巡查。

路径规划决定了一台轮式巡检机器人能否在有限时间内覆盖更多点位。机器人内置的规划模块,会根据车间地图、设备布局和巡检优先级,自动排定一条兼顾顺序与距离的行走路线。常见的做法是把厂区分成若干分区,为每个分区设定检查点位,再让机器人在分区内部串联巡检、在分区之间按固定顺序衔接。遇到临时封闭的通道或新摆放的物料,机器人可以避开障碍并重新规划剩余路线,避免因为局部变动而导致整条巡检中断。这种动态调整能力,让巡检路线在保持稳定的同时,也能适应现场的日常变化。
巡检报警是轮式机器人在工厂中发挥实际作用的直接体现。机器人按照规划路线到达指定点位后,会通过摄像头和各类传感器核对设备状态与环境参数。当发现温度偏高、异响、指示灯异常或通道被杂物占用等情况时,机器人会在现场生成报警事件,并同步把画面与数据推送到监控端,通知当班人员前往处置。相比人工巡检时靠经验判断、事后补录的流程,自动化报警能够在异常发生的当下留下证据,处置人员回看记录时也能更清楚地还原现场情况。
从运行组织上看,轮式 AI 智能巡检机器人通常与企业的信息化系统相连。每天的巡检计划、点位顺序和报警记录会被统一归集,管理人员可以查看某台设备在一段时间内的巡检次数与异常次数,据此安排维护排程。对于一些需要夜间值守、人员不便频繁进出的大型车间,机器人可以按照设定时间自行出发、自行返回充电桩,实现无人值守状态下的基础巡查覆盖。捷瑞数字可为这类巡检系统提供配套的数字平台支撑,将机器人采集的各类巡检数据汇总展示,打通设备感知、报警推送与台账归档的全链路,助力车间实现巡检业务数字化管理。
需要注意的是,轮式机器人对地面条件有一定要求,积水、油污和大坡度坡道会限制它的行驶能力,因此在部署前需要对现场环境做评估。同时,路径规划所依赖的地图与点位数据需要定期更新,确保与实际布置保持一致。综合来看,将轮式形态与路径规划、巡检报警结合起来,能够为工厂提供一个运行稳定、记录完整的自动化巡检方式,让 AI 智能巡检机器人在生产一线承担起越来越实际的工作。