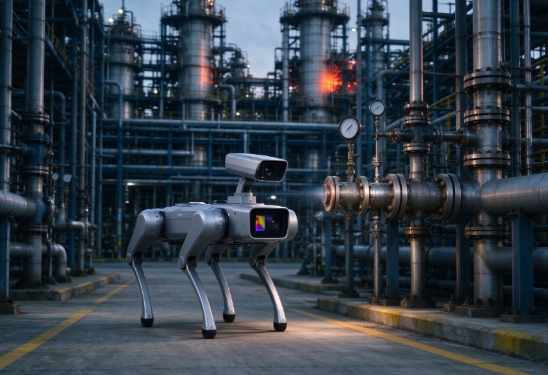
油气化工厂区的日常巡检,长期靠人工沿固定路线走、看、记。装置区管架高、通道窄,罐区面积大、点位分散,人工巡查一遍往往要花上大半天,遇到夜间、雨雪天气或者人员轮换空档,巡查频次和质量都容易打折扣。把人从这种重复性行走里解放出来,让机器承担固定路线上的观测和记录,是近年厂区数字化巡检的一个明确方向。AI 智能巡检机器人正是在这个背景下进入现场的,其中四足形态的机型因为能适应楼梯、台阶和狭小通道,被不少装置区选为日常巡检载体。

四足机器人的优势在于地形适应能力。它不像轮式底盘那样受限于平整路面,遇到小幅台阶、管廊间的窄缝或者临时堆放的物料,可以自主选择跨过去或者绕开,不需要为了巡检专门修路。机身搭载可见光云台、红外热像仪和环境传感器,边走边把画面和数据回传到后台。和人工巡检相比,它的行走节奏稳定,不会因为走了半天疲劳而漏看某块仪表,也不会因为夜班犯困而缩短停留时间。在一些人员不便频繁靠近的高温、高压或者有轻微介质泄漏风险的区域,四足机器人替代人去走这一段,本身就是对现场人员的一种保护。
让机器人真正用起来,关键一步是巡检点位制作。厂区里要查的位置很多:压力表、温度表、液位计、阀门法兰、机泵轴温、跑冒滴漏痕迹,每一个都是一个独立点位。前期部署时,工作人员在厂区地图上逐个标定这些点位的位置、朝向和停留时长,把仪表读数、外观状态、温度区间等需要采集的内容对应到每个点位上。机器人走到点位前自动停稳,云台调整角度对准目标,采集完再走下一个。点位不是一次定死的,新增设备、改造管线或者施工围挡出现时,工作人员在地图上增删或者调整一下点位,机器人就按新的路线执行,不需要重新培训。
光走到点位还不够,采集回来的画面要能被自动读懂,这就是巡检视觉分析在做的事。后台把机器人拍到的仪表读数做识别和比对,把红外画面里的温度异常和历史值放一起看,把管线上疑似渗漏的痕迹、机泵旁的积水、地面的油污作为异常标记出来。识别不是一次性的,系统会把同一点位多次采集的结果放在一条时间线上,数值缓慢爬升或者外观慢慢变化的问题,靠人眼单次看往往注意不到,机器把这些趋势攒起来,就能在问题还小的时候提醒值班人员关注。遇到暂时拿不准的画面,后台人工复核一下再标注结论,反过来帮系统越用越准。
把行走载体、点位编排和视觉识别串在一起,AI 智能巡检机器人形成了一套可以长期运转的日常巡查机制。捷瑞数字围绕油气与化工现场的巡检需求,把四足机器人本体、点位制作工具和视觉分析后台做配套交付,帮助企业把人工从反复走路线的负担里抽出来,把精力放在异常研判和现场处置上。机器人不替代人的经验,它更像一个不知疲倦、记录完整的固定岗巡检员,把每天看到的东西按时间和位置攒成一份可以随时翻查的台账。