登录 / 注册
选购合适的版本
构建数字孪生新世界
J3D数字孪生开发平台
RBI商业智能开发平台
模型资源
场景素材
空间&流量
立即查看
首页 > 资讯动态 > 履带式机器人自动巡检:AI 智能巡检机器人用路径规划走遍复杂厂区

履带式机器人自动巡检:AI 智能巡检机器人用路径规划走遍复杂厂区

日期:2026-10-27
字号
分享

炼油厂、化工厂和油气站场的地面条件并不平整:台阶连接不同标高的平台,罐区地面有碎石和管线隆起,装置区弯道多、通道窄。普通轮式设备在这些路段容易打滑或受阻,固定摄像头又只能覆盖点位附近,之间存在观察盲区。要让无人巡检在这类复杂厂区落地,需要一台能适应多种路况的行走载体,也要有一套把路线、点位和任务组织起来的调度机制。

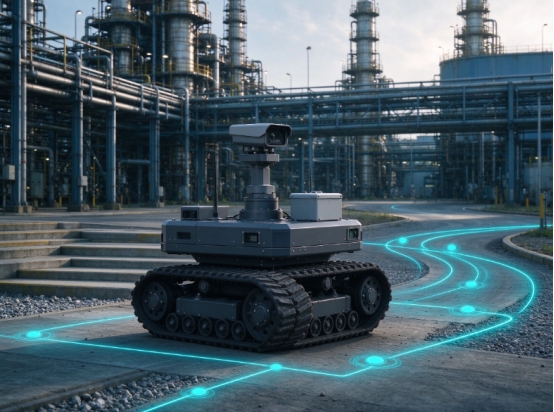
履带式机器人正是针对这类场景设计的形态。橡胶履带与地面接触面积大,车身低矮、重心平稳,能够爬过坡道、碾过碎石,在台阶和小型障碍间缓慢通行;机身顶部的升降云台可以根据现场需要抬高视角,观测高处仪表和管线接口,侧面和前方的传感器模组持续回传环境量与设备状态。车体结构紧凑,适合在装置间距较小的通道内往返行驶,把固定摄像头看不到的角落纳入日常巡查范围。面对潮湿地面和户外风沙,车体的防护等级按现场条件配置,保证设备在露天环境下持续作业。车底和轮系留出越障余量,上下坡时车身姿态自动保持平稳;云台可以上下转动,对较高位置的接线盒、压力表和管线接口逐一取景,避免人为登高查看带来的风险,也让同一台设备在不同标高的平台之间往来穿行。

履带式机器人自动巡检:AI 智能巡检机器人用路径规划走遍复杂厂区

能否跑起来,关键在路径规划。部署前期,工作人员先在厂区地图上标定巡检点位和通行路线,把仪表位置、阀门状态、观察窗等需要停留查看的位置编排进任务;机器人沿着预设路线行进,遇到临时摆放的物料、打开的井盖或其他障碍时自主绕行,确认安全后再回到规划路线。后台界面以图形方式展示已走路径、待走点位和当前位置,管理人员可以临时新增一段路线或一个点位,机器人接收任务后自行前往,完成后回到原计划。路线调整和点位变更都在地图上留痕,方便后续复盘和优化,也让方案能够随着厂区布局变化不断更新。建图阶段,机器人沿着厂区通道巡航一遍,依靠测距传感器和定位标记把厂区轮廓、通道宽度和障碍位置录入后台;日常运行时在这张地图上叠加点位和路线,新增装置或临时施工时只需在地图上局部更新,不必整体重建。

在规划好的路线上,自动巡检让日常巡查脱离人工跟班。机器人按班次定时出发,到点自动停留、转动云台采集画面,把表计读数、外观状态和环境数据逐条上传;平台对图像做识别与比对,发现读数偏离常态或外观有异常时记录下来并推送提醒。任务结束后,机器人自行返回充电位置补充电量,第二天按相同或调整后的路线继续运行。夜间、节假日和连续作业时段,机器按照稳定的节奏在岗,不需要人为安排反复走路线,也减少了人员在恶劣气象条件下外出巡查的频次。

把载体、路线和流程结合在一起,AI 智能巡检机器人形成了覆盖行走、观测、记录和提醒的完整链条。捷瑞数字在油气与化工数字化巡检方向持续投入,围绕厂区路况、点位分布和管理制度,提供从机器人本体到后台平台的配套方案,帮助企业把巡检工作组织得更有条理。自动化巡检不是把人从现场撤出,而是让巡检节奏更稳定、记录更完整,使现场人员能够把时间花在确认异常和处理问题上,而不是重复行走和抄写数据。

  • 标签:

开启你的数字孪生应用之旅